-
로봇 자동화설비 도입, 라인 택타임과의 인터페이스는 어디서 깨지는가
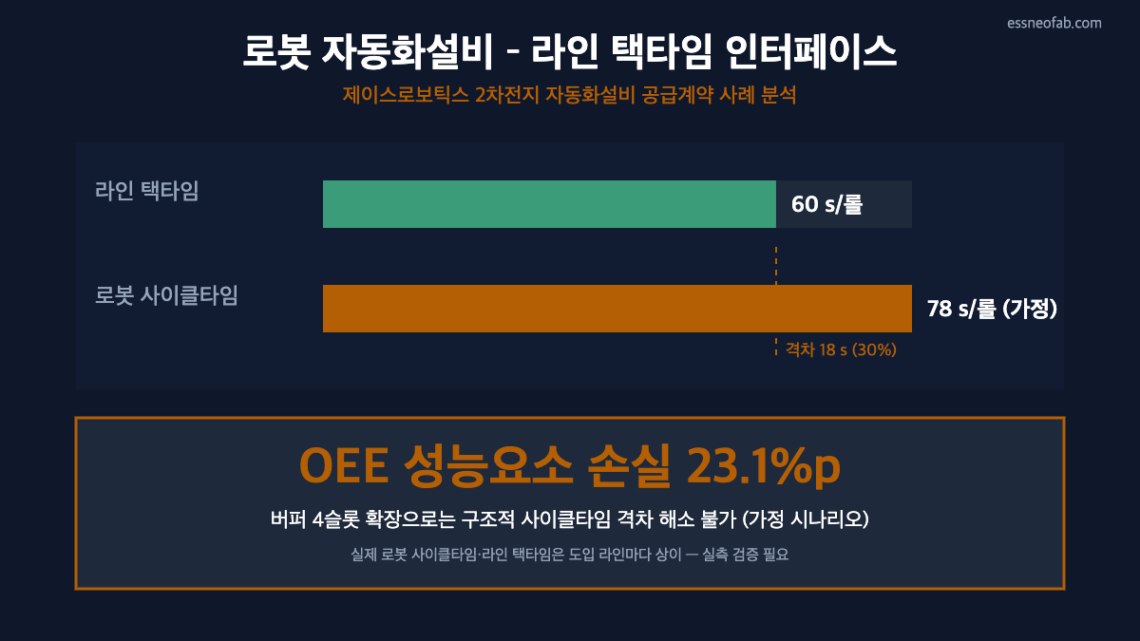
2026년 9월 2일 제이스로보틱스가 공시한 332억 6천만원 규모의 2차전지 제조 로보틱스 자동화설비 공급계약은, 신규 로봇 설비가 기존 R2R 라인에 접속되는 순간 발생하는 사이클타임-택타임 격차 문제를 재조명한다. 본고는 로봇 자동화설비 1사이클이 라인 택타임을 초과하는 가정 시나리오를 산정해, 버퍼 어큐뮬레이션 설계가 흡수할 수 있는 변동성의 범위와 흡수할 수 없는 구조적 격차를 구분한다. 분석 결과 버퍼는 마이크로스탑 수준의 변동만 흡수하며, 로봇 사이클타임이 택타임을 상회하는 구조적 격차는 OEE 성능요소 손실로 직결되어 버퍼 확장이 아닌 로봇 사양·배치 재검토가 필요하다는 결론에 도달한다. 이는 산정 시나리오이므로 실측 검증이 반드시 필요하다.
-
ESS 계통접속 대기열, 라인 밸런싱 언어로 다시 읽기
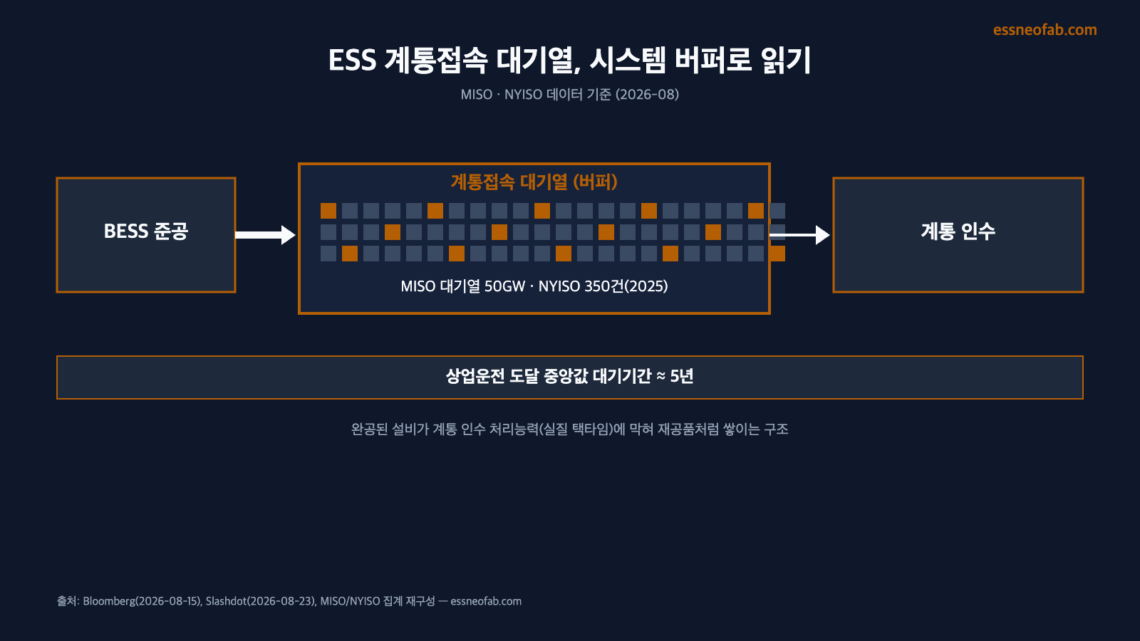
2026년 8월 Bloomberg와 Slashdot이 잇달아 보도한 미국 배터리에너지저장시스템(BESS) 가동 정체 사례는, 설비가 완공된 이후에도 계통접속 대기열이라는 별도의 병목 구간에서 재차 지연되고 있음을 보여준다. MISO 전체 대기열 650GW 중 BESS 비중은 약 50GW이며, NYISO의 대기 프로젝트 수는 2018년 176건에서 2025년 350건으로 늘었고, 상업운전 도달까지의 중앙값 대기기간은 5년에 근접한다. 본고는 이 현상을 라인 엔지니어링의 버퍼·인터페이스·택타임 개념으로 재정의해, 완공된 설비가 다음 공정(계통 인수)으로 넘어가지 못하고 쌓이는 재공품 재고 구조로 분석한다. 다만 인용된 수치는 국가·기관별 산정 기준이 상이해 국내 사례에 대한 1:1 대입에는 별도 검증이 필요하다.