-
로봇 자동화설비 도입, 라인 택타임과의 인터페이스는 어디서 깨지는가
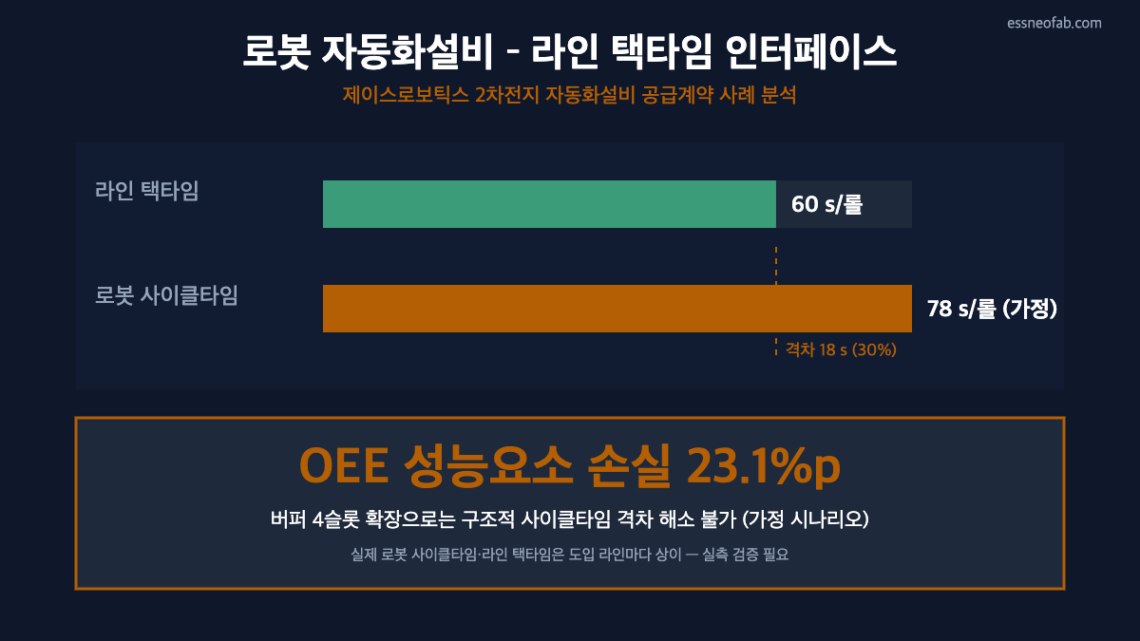
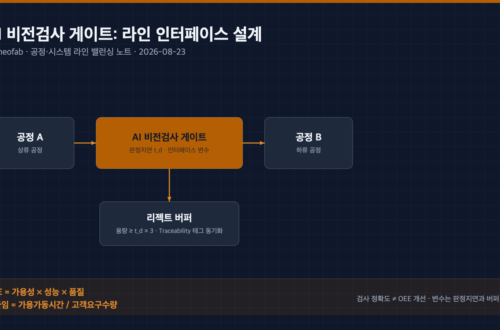
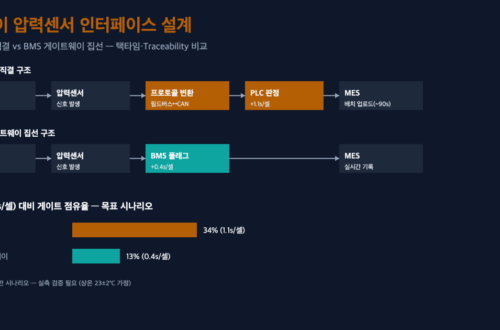
2026년 9월 2일 제이스로보틱스가 공시한 332억 6천만원 규모의 2차전지 제조 로보틱스 자동화설비 공급계약은, 신규 로봇 설비가 기존 R2R 라인에 접속되는 순간 발생하는 사이클타임-택타임 격차 문제를 재조명한다. 본고는 로봇 자동화설비 1사이클이 라인 택타임을 초과하는 가정 시나리오를 산정해, 버퍼 어큐뮬레이션 설계가 흡수할 수 있는 변동성의 범위와 흡수할 수 없는 구조적 격차를 구분한다. 분석 결과 버퍼는 마이크로스탑 수준의 변동만 흡수하며, 로봇 사이클타임이 택타임을 상회하는 구조적 격차는 OEE 성능요소 손실로 직결되어 버퍼 확장이 아닌 로봇 사양·배치 재검토가 필요하다는 결론에 도달한다. 이는 산정 시나리오이므로 실측 검증이 반드시 필요하다.
-
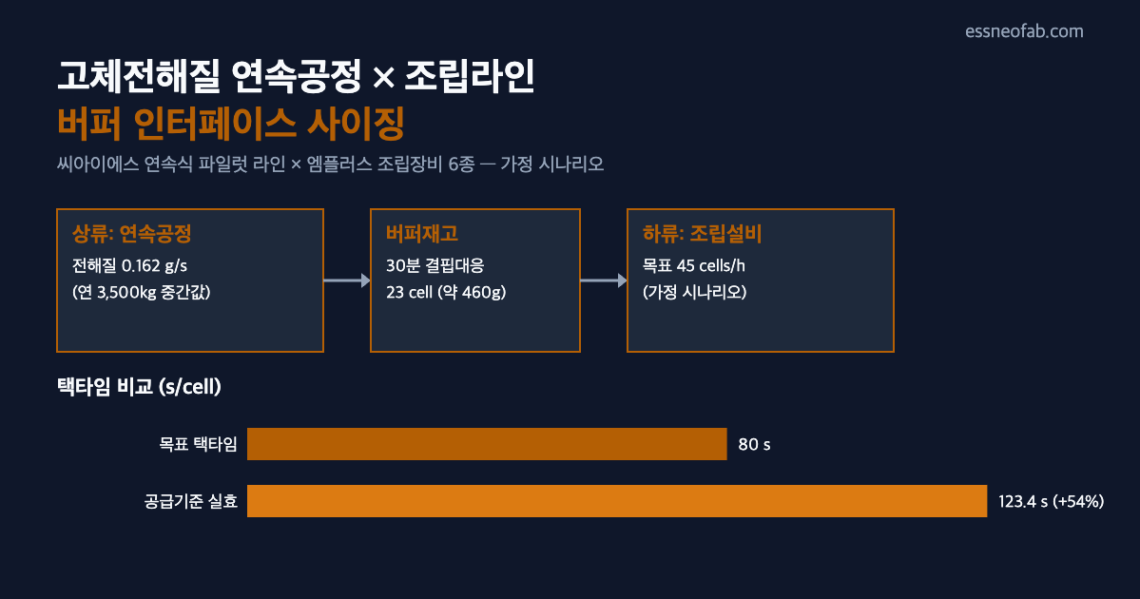
고체전해질 연속공정과 조립라인 사이, 버퍼 인터페이스는 어떻게 설계하는가
씨아이에스 대구 3공장의 황화물계 고체전해질 연속식 파일럿 라인(연 2~5 t, 기존 회분식 840 kg 대비 확대)과 엠플러스의 전고체 배터리 조립장비 6종 수주(2026년 말 개발·제작 완료 목표)는 상류 소재공정과 하류 조립공정의 생산능력이 같은 시점에 스케일업되지 않는 전형적인 인터페이스 문제를 드러낸다. 본고는 이 두 공정 사이에 필요한 버퍼재고와 택타임 손실을 가정 시나리오로 산정해, 소재-조립 인터페이스 설계가 왜 라인 전체 OEE에 선행 변수가 되는지를 정량적으로 짚는다. 계산에 사용된 하류 조립설비 목표 처리량과 셀당 전해질 사용량은 공개된 자료에서 확인되지 않아 임의로 설정한 가정값이며, 실제 라인 적용 전 반드시 실측 검증이 필요하다.