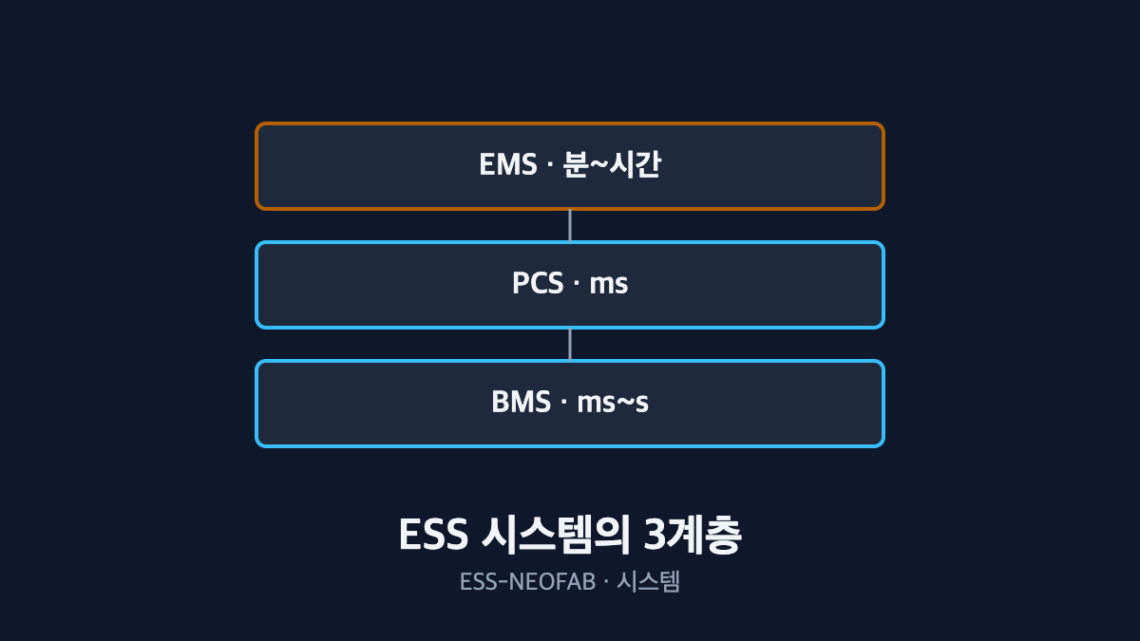
BMS·PCS·EMS, ESS 시스템의 3계층은 왜 속도가 다른가
초록 — ESS를 “배터리에 PCS를 붙인 것”으로 설명하면 절반만 맞다. BMS·PCS·EMS는 서로 다른 시간축에서 각자 판단을 내리며, 그 제어 주기 차이는 정성적 표현이 아니라 약 7자리(107배)의 정량적 격차다. 이 격차 때문에 세 계층을 하나의 제어 루프로 묶을 수 없고, 보호 응답을 통신 체인에 태울 수 있는지는 체인 지연과 전압 상승률의 곱으로 판정해야 한다. 아래 수치는 설명을 위한 가정값이며 실제 설비 사양으로 재계산해야 한다.
1. 결론부터 — 세 계층은 통합 대상이 아니라 분리 대상이다
시스템 통합 논의는 종종 “제어를 하나로 모으자”로 흐른다. 그러나 ESS의 세 계층은 각자 다른 물리 현상을 감시하며, 그 현상들의 시정수가 애초에 다르다. 통합해야 할 것은 제어 루프가 아니라 계층 간 인터페이스의 정합 조건이다.
상황(Situation)은 랙 조립이 끝나고 시스템 커미셔닝을 앞둔 시점이다. 복잡성(Complication)은 세 계층이 각각 다른 벤더, 다른 펌웨어 세대에서 왔다는 점이다. 질문(Question)은 “어떤 판단을 어느 계층에 둘 것인가”이며, 답(Answer)은 각 판단이 요구하는 응답 시간을 먼저 적어 보면 나온다.
2. 세 계층이 보는 시간은 7자리 차이 난다
| 계층 | 대표 제어 주기 (가정) | 주요 판단 | 감시 대상 현상 |
|---|---|---|---|
| PCS | 0.1 ms (10 kHz) | DC-AC 변환, 전류 제어 | 스위칭 주기, 전류 리플 |
| BMS | 10 ms | 셀 전압·온도 보호, 밸런싱 | 셀 전압 상승, 온도 상승 |
| EMS | 900 s | 충방전 스케줄, 계통 연계 지시 | 요금 구간, 수요 예측 |
PCS의 0.1 ms와 EMS의 900 s는 9,000,000배 차이다. 이 격차를 하나의 제어 루프에 넣으면 빠른 쪽은 느린 쪽의 주기에 발이 묶이고, 느린 쪽은 빠른 쪽의 연산 부하를 감당하지 못한다. 계층 분리는 설계 편의가 아니라 시정수가 강제하는 구조다.
실무적으로 중요한 함의는 이것이다. 어떤 판단을 상위 계층으로 올릴 때는 그 판단의 허용 지연이 상위 계층의 제어 주기보다 긴지를 먼저 확인해야 한다. 이 확인 없이 안전 관련 판단을 EMS로 올리면, 지시가 도달하기 전에 현상이 끝난다.
3. 보호 응답을 통신 체인에 태울 수 있는가 — 판정식
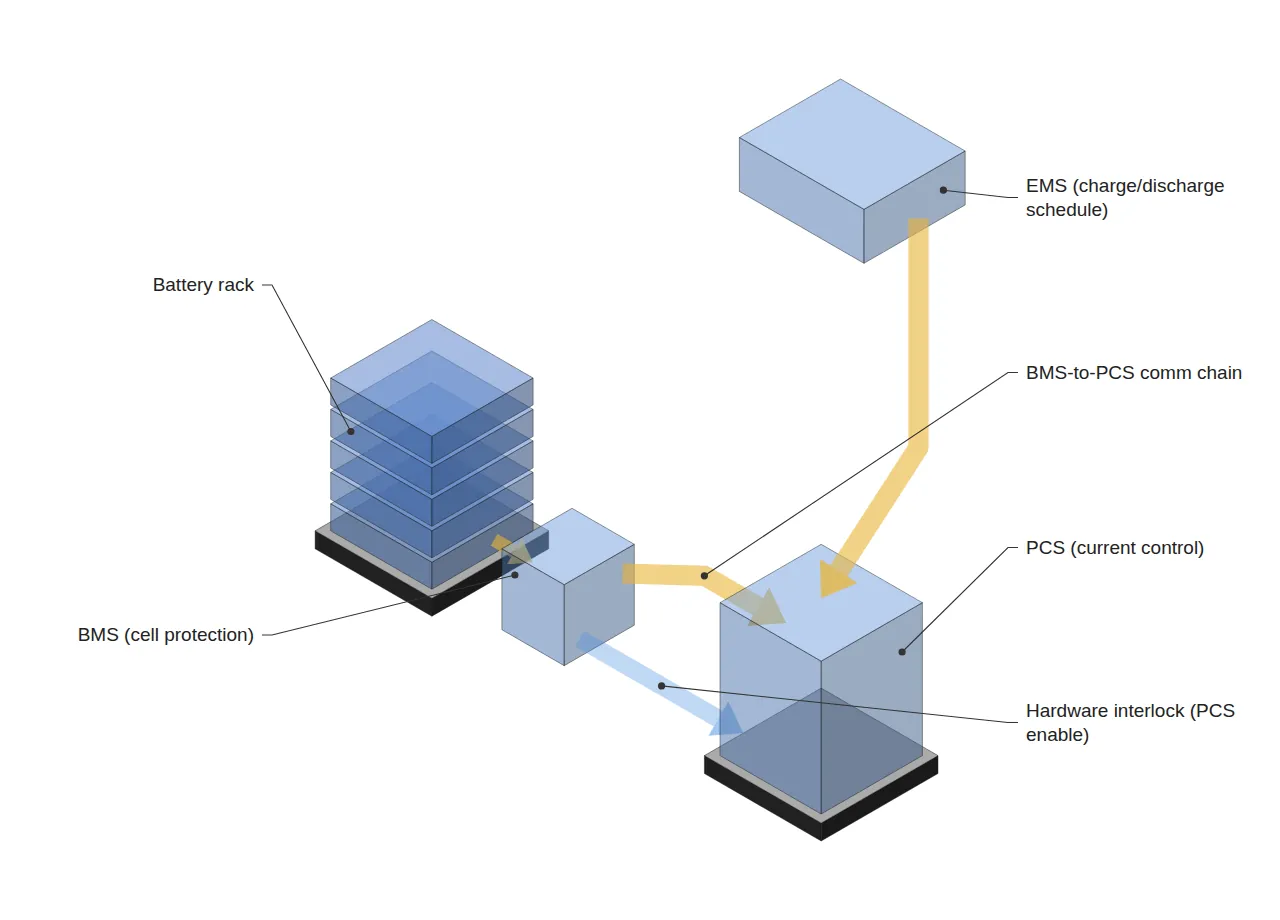
셀 과전압 보호를 BMS 검출 → 통신 → PCS 전류 차단으로 구성하는 경우, 체인 전체 지연 동안 셀 전압이 얼마나 더 오르는지를 계산해야 한다.
오버슈트 = 전압 상승률 × 체인 총 지연
| 구간 | 가정 지연 |
|---|---|
| BMS 과전압 검출 주기 | 10 ms |
| BMS → PCS 통신 전송 | 20 ms |
| PCS 명령 반영 | 30 ms |
| 체인 총 지연 | 60 ms |
| 충전 조건 | 전압 상승률 (가정) | 60 ms 오버슈트 | 허용 0.05 V 대비 |
|---|---|---|---|
| 정격 전류 | 0.5 V/s | 0.030 V | 충족 |
| 정격의 2배 | 1.0 V/s | 0.060 V | 초과 |
정격 조건에서는 통신 체인으로 보호가 성립하지만, 전류가 2배가 되는 순간 같은 체인이 허용 오버슈트를 넘긴다. 즉 인터록 필요 여부는 설비 사양이 아니라 운전 조건의 함수이며, 최대 전류 조건에서 판정해야 한다.
초과하는 경우의 대응은 통신을 빠르게 만드는 것이 아니라, 보호 판단을 통신 밖으로 빼는 것이다. BMS 출력 접점이 PCS 인에이블 신호를 직접 끊는 하드웨어 인터록이 표준적인 해법이다. 다만 위 수치는 가정값이므로, 실제 라인에서 어떤 상승률이 나타나는지는 실측으로 확인해야 한다.
4. 라인 단위에서 걸리는 지점 — 계층은 동시에 준비되지 않는다
생산 라인에서 이 3계층이 문제가 되는 지점은 성능이 아니라 준비 시점이다. 랙 조립이 끝나도 BMS 펌웨어 버전이 EMS가 기대하는 프로토콜과 맞지 않으면 커미셔닝 단계에서 통신 타임아웃이 발생한다.
대표적인 라인 이슈는 셀 제조사가 다른 두 로트를 한 랙에 섞은 경우다. BMS 밸런싱 기준값이 로트별로 다르면 초기 SOC 편차가 커지고, 커미셔닝 중 밸런싱에 걸리는 시간이 예정보다 길어진다. 이는 품질 문제가 아니라 공정 계획 문제로 나타나며, 랙 단위 로트 분리로 예방할 수 있다.
5. 유지보수 창은 계층별로 분리한다
EMS가 스케줄을 변경하는 시점과 BMS가 밸런싱 사이클을 도는 시점이 겹치면, 밸런싱이 중단되거나 재시작되면서 셀 간 편차가 수렴하지 않는다. 두 작업은 시간축이 다르므로 같은 창에 넣을 이유가 없고, 분리하는 데 추가 비용도 들지 않는다.
정리하면 세 계층의 설계 순서는 이렇다. 각 판단의 허용 지연을 먼저 적고, 그 지연을 만족하는 가장 낮은 계층에 판단을 배치하며, 통신 체인에 태울 수 없는 것만 하드웨어로 뺀다.
FAQ
Q. BMS와 PCS를 한 벤더로 통일하면 이 문제가 해결되나?
부분적으로만 그렇다. 벤더가 같아도 랙 세대가 다르면 프로토콜 버전이 갈리는 경우가 많다. 더 중요한 것은 벤더 통일이 통신 체인의 지연 자체를 없애 주지는 않는다는 점이다. 3절의 판정은 벤더 구성과 무관하게 수행해야 한다.
Q. 통신 속도를 올리면 하드웨어 인터록 없이 해결되지 않나?
체인 총 지연 60 ms 중 통신 전송은 20 ms이므로, 전송을 0으로 만들어도 40 ms가 남는다. 정격 2배 조건의 상승률 1.0 V/s에서는 40 ms가 0.040 V로 허용치 0.05 V 안에 들어오지만, 여유는 0.010 V에 불과하다. 검출 주기와 명령 반영 시간이 남아 있는 한 통신 고속화만으로 확보되는 여유는 제한적이며, 설계 여유로 삼기에는 근거가 약하다.
현장 적용 노트
| 단계 | 할 일 | 산출물 |
|---|---|---|
| 1 | 시스템이 내리는 판단을 나열하고 각각의 허용 지연을 ms 또는 s로 기입 | 판단-허용지연 표 |
| 2 | BMS 검출 주기·통신 전송·PCS 반영 시간을 사양서에서 발췌해 체인 총 지연 산출 | 체인 지연 값 |
| 3 | 최대 전류 조건의 셀 전압 상승률을 실측하고 오버슈트 계산 | 오버슈트 대 허용치 |
| 4 | 초과하는 판단만 골라 하드웨어 인터록 대상으로 분류 | 인터록 대상 목록 |
| 5 | 랙 단위 BMS 펌웨어 버전을 로트별로 기록해 EMS 연동 전 사전 점검 | 펌웨어 대조표 |
| 6 | EMS 스케줄 변경 창과 BMS 밸런싱 창을 분리해 유지보수 계획에 반영 | 분리된 유지보수 창 |
1~2단계는 사양서만으로 가능하고, 3단계만 실측이 필요하다. 5단계의 펌웨어 대조는 랙 입고 시점에 하면 비용이 없지만 커미셔닝 시점에 발견하면 랙을 다시 열어야 한다.
측정·산정 조건
제어 주기 0.1 ms / 10 ms / 900 s, 체인 지연 10+20+30 ms, 전압 상승률 0.5 및 1.0 V/s, 허용 오버슈트 0.05 V는 모두 설명을 위해 설정한 가정값이며 특정 제품의 사양이 아니다. 전압 상승률은 충전 전류와 SOC 구간, 셀 온도에 따라 달라지며 본문은 단일 조건의 선형 근사다. 실제 판정에는 최대 충전 전류·고SOC·저온(0 °C 이하) 조건에서의 실측 상승률을 사용해야 하며, 표본 수 1의 계산으로 인터록 불필요를 결론짓는 것은 적절하지 않다.
함께 읽으면 좋은 글 — 배터리 랙과 PCS 사이, 인터페이스가 갈리는 두 지점


댓글 7개
핑백 :
핑백 :
핑백 :
핑백 :
핑백 :
핑백 :
핑백 :