전극 인라인 검사를 3D로 바꾸면 대역이 터진다는 통념, 계산은 반대를 가리킨다
초록
BitFlow는 2026년 9월 15일 발표한 2027년 머신비전 전망에서, 스테레오 비전·ToF·레이저 삼각측량 기반 정밀 3D 검사 수요가 배터리 전극 계측과 조립 검증에서 급증하고 있으며 Fiber-over-CoaXPress 프레임그래버와 엣지 추론 컴퓨터를 묶은 저지연 파이프라인을 산업 검사에 적용 중이라고 밝혔다. 현장에서는 이 전환을 흔히 “데이터가 커지니 전송 대역부터 확보해야 한다”로 읽는다. 그러나 전극 인라인 검사 조건을 넣고 계산하면 높이 지배 결함을 목표로 하는 한 3D 프로파일의 대역 요구는 동급 2D AOI의 약 6분의 1이며, 실제로 먼저 포화되는 것은 대역이 아니라 점군 정합·추론 지연이라는 결과가 나온다. 이 글은 대역 예산과 택타임[1] 예산이라는 이중 제약을 같은 표에 놓고, 라인 증속 시 어느 쪽이 먼저 걸리는지를 가정 시나리오로 계산한다.
1. 결론부터 — 3D 전환의 병목은 대역이 아니라 지연이다
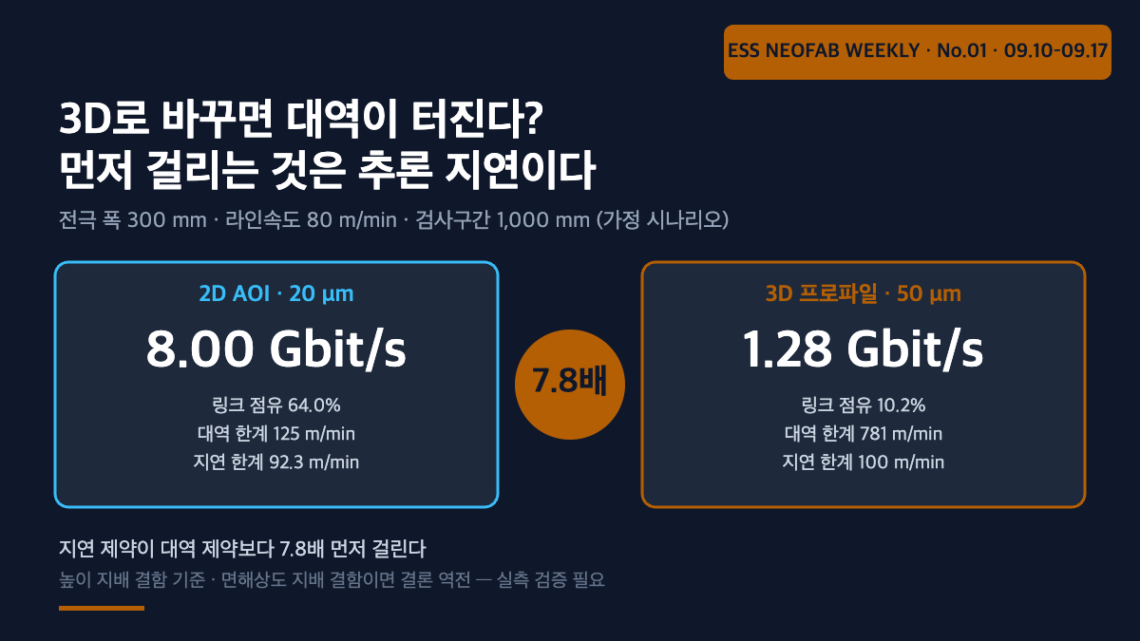
전극 인라인 3D 검사에서 전송 대역은 링크 용량의 약 10%만 쓰는 반면, 추론 지연은 택타임 예산의 80%를 쓴다. 증속 여력 기준으로 지연 제약이 대역 제약보다 약 7.8배 먼저 걸린다.
상황(S): 전극 검사에서 코팅 두께·단차·버(burr)[2] 높이처럼 높이 정보가 필요한 항목이 늘면서 2D AOI[3]만으로는 판정이 어려운 구간이 생기고 있다. 전개(C): 3D 프로파일 계측 도입이 검토되지만, 설비 사양서에는 대개 “3D는 데이터량이 커서 고속 링크가 필요하다”는 전제가 먼저 적힌다. 질문(Q): 정말 대역이 먼저 걸리는가? 답(A): 높이 지배 결함을 목표로 하는 한 아니다. 대역은 오히려 여유가 생기고, 제약은 추론 지연으로 이동한다.
이 글이 깨려는 당연한 가정은 “3D는 2D보다 데이터가 크다”는 통념이다. 정보량 차원에서는 맞지만, 인라인 검사에서는 3D가 높이 축을 얻는 대가로 면방향 해상도를 낮출 수 있다는 조건이 함께 붙는다. 그 교환이 대역 수지를 뒤집는다.
2. 메커니즘 — 이중 제약을 같은 단위로 놓기
인라인 검사 설비가 만족해야 하는 조건은 두 개다.
① 대역 예산: Drate ≤ Blink ② 택타임 예산: t정합 + t추론 ≤ T구간
여기서 Drate는 센서가 초당 뱉는 데이터율, Blink는 센서–프레임그래버–추론기 사이 링크 대역, T구간은 검사 단위 구간이 헤드를 통과하는 데 걸리는 시간이다. 두 조건 중 먼저 위반되는 쪽이 검사 헤드 수와 증속 한계를 결정한다. 현장 논의가 한쪽만 보고 진행되면 엉뚱한 곳에 투자하게 된다.
가정 시나리오를 세운다. 전극 폭 300 mm, 라인속도 80 m/min(= 1,333.3 mm/s), 검사 단위 구간 1,000 mm다. 이 조건은 전부 가정값이며 실측 검증이 필요하다. 구간 통과 시간 T구간 = 1,000 ÷ 1,333.3 = 0.75 s가 된다.
| 항목 | 2D AOI(고해상) | 3D 프로파일(높이 지배) |
|---|---|---|
| 면방향 해상도(가정) | 20 μm/pixel | 50 μm/점(폭), 100 μm 피치(길이) |
| 라인·프로파일당 데이터 점 | 15,000 pixel | 6,000 점 |
| 초당 라인·프로파일 수 | 66,667 line/s | 13,333 프로파일/s |
| 점당 비트 깊이(가정) | 8 bit(휘도) | 16 bit(높이) |
| 데이터율 | 1,000 MB/s ≈ 8.00 Gbit/s | 160 MB/s ≈ 1.28 Gbit/s |
| 구간(1,000 mm)당 데이터량 | 750 MB | 120 MB |
표 1의 수치가 통념과 반대인 이유는 단순하다. 2D AOI는 미세 이물까지 잡기 위해 면방향 20 μm를 유지해야 하지만, 코팅 두께나 단차를 재는 3D는 면방향을 50~100 μm로 두어도 목적을 달성한다. 점 수가 면적 기준으로 줄어드는 폭이 비트 깊이가 2배로 늘어나는 폭을 압도한다.
3. 증속 한계 계산 — 어느 제약이 먼저 걸리는가
링크는 CoaXPress 2.0 CXP-12 단일 링크(약 12.5 Gbit/s)를 가정한다. 추론 파이프라인 소요 시간은 3D가 점군 정합 0.35 s + 추론 0.25 s = 0.60 s, 2D가 전처리 0.10 s + 추론 0.55 s = 0.65 s로 가정한다.
| 제약 | 2D AOI | 3D 프로파일 | 해석 |
|---|---|---|---|
| 링크 점유율(80 m/min 기준) | 64.0% | 10.2% | 3D가 대역을 6배 적게 씀 |
| 택타임 예산 점유율 | 86.7% | 80.0% | 둘 다 여유가 20% 미만 |
| 대역 제약 증속 한계 | 125 m/min | 781 m/min | 3D는 사실상 대역 제약이 없음 |
| 지연 제약 증속 한계 | 92.3 m/min | 100 m/min | 실질 증속 천장 |
| 지연이 먼저 걸리는 배수 | 1.35배 | 7.8배 | 3D는 지연 제약이 압도적 |
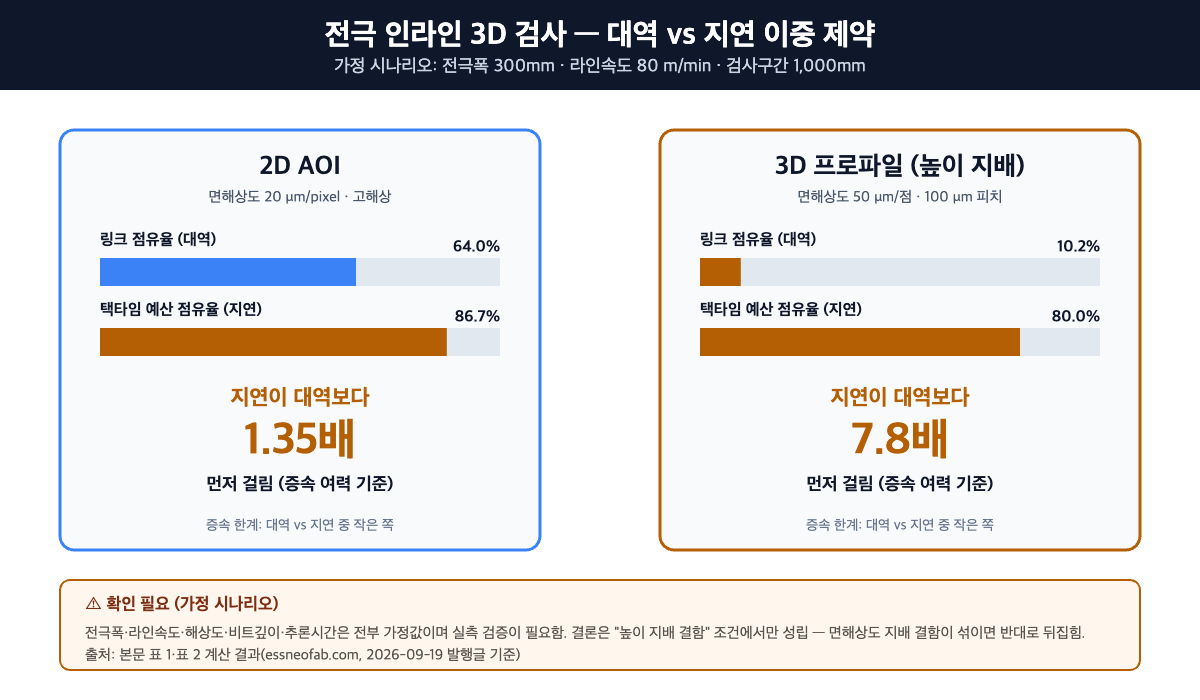
표 2가 주는 실무 시사점은 두 가지다. 첫째, 3D 전환 후 라인을 증속하려 할 때 추가 투자 대상은 링크가 아니라 추론 가속기 또는 검사 헤드 분할이다. 대역 한계 781 m/min은 현실적인 전극 라인속도 범위에서 도달할 일이 없다. 둘째, 2D도 실질 천장은 지연이지만 대역과 지연의 간격이 1.35배로 좁아 증속 시 두 제약이 거의 동시에 걸린다. 즉 2D는 대역과 지연을 함께 봐야 하고, 3D는 지연만 보면 된다.
그렇다면 Fiber-over-CoaXPress 같은 링크 기술을 도입하는 이유는 무엇인가. 표 2 기준으로 대역 확보는 명분이 되기 어렵다. 라인 설계 관점에서 더 설득력 있는 이유는 전송 거리와 노이즈 내성이다. 광 링크는 동축 대비 긴 거리를 안정적으로 끌 수 있고, 그 결과 발열·전자기 노이즈가 많은 추론 컴퓨터를 라인 옆이 아니라 떨어진 전기실에 배치할 수 있다. 이는 대역 문제가 아니라 설비 배치와 보전 동선 문제다. 사양 검토 시 이 구분을 놓치면 “대역이 부족하니 광으로 바꾸자”는 잘못된 근거로 결론만 우연히 맞히게 된다.
단, 앞의 결론에는 명확한 한계가 있다. 이 역전은 검사 목적이 높이 지배 결함일 때만 성립한다. 미세 이물이나 핀홀처럼 면방향 해상도가 지배하는 결함을 3D로 잡으려면 면방향을 2D와 같은 20 μm로 올려야 하고, 그 경우 데이터율은 15,000점 × 66,667 프로파일/s × 2 byte = 2,000 MB/s ≈ 16.0 Gbit/s가 되어 CXP-12 단일 링크를 초과하고 2D의 2배가 된다. 즉 검사 항목 정의가 바뀌면 결론도 정반대로 뒤집힌다.
4. 같은 주 동향 스냅샷
- VISION 2026, 출품사 수 기록 경신(2026-09-14, RoboticsTomorrow) — 머신비전 전시 규모가 확대되는 국면이나, 전시 규모가 곧 현장 도입률은 아니므로 도입 판단의 근거로 삼기는 어렵다.
- 중국, ESS 배터리 신규 공장 인허가 전면 보류(2026-09-11 보도) — 신설이 막히면 증산 여력은 기존 라인 안에서만 나오고, 품질 요소 개선이 그 경로 중 하나다. 검사 고도화가 증산에 얼마나 기여할 수 있는지는 이번 호 다른 기사에서 요소별 상한을 계산했다.
- BYD, 10 MW/62 MWh 스테이션 블록 출시(2026-09-16) — 유닛 대형화가 현장 시운전 공수를 어디까지 줄이는지는 이번 호 다른 기사에서 다뤘다.
5. 결론과 시사점
전극 인라인 검사를 2D에서 3D로 옮길 때 사양 검토의 출발점은 링크 대역이 아니라 검사 항목의 성격이어야 한다. 높이 지배 항목만 다룬다면 대역은 문제가 되지 않고 제약은 추론 지연으로 이동하며, 면해상도 지배 항목이 섞여 있다면 정반대가 된다. 두 경우의 설비 구성과 투자 대상이 완전히 달라지므로, 검사 항목 정의를 확정하지 않은 채 링크 사양부터 정하는 순서는 뒤집혀 있다.
이 글이 다루는 층위는 검사 설비 내부의 데이터 경로 예산이다. AI 비전검사 게이트에서 판정 지연이 리젝트 버퍼 크기를 결정하는 구조를 다룬 글은 검사 결과가 라인 흐름에 미치는 영향을 분석한 것이고, 엣지 AI 데이터 아키텍처의 계층 선택을 다룬 글은 로컬·게이트웨이·클라우드 중 어디서 처리할지를 비교했다. 이번 글은 그보다 앞단, 즉 센서에서 추론기까지의 구간에서 대역과 지연 중 무엇이 먼저 포화되는가를 본다는 점에서 다르다.
본문의 모든 수치는 가정 시나리오에서 나온 것이며, 특히 추론 파이프라인 소요 시간(3D 0.60 s, 2D 0.65 s)은 모델 구조·가속기·배치 크기에 따라 배수 단위로 달라진다. 구조(이중 제약이 존재하고 먼저 걸리는 쪽이 헤드 수를 정한다)는 보편적이지만, 어느 쪽이 먼저 걸리는지는 반드시 자사 조건으로 재계산해야 한다. 공급사 데모 조건의 지연 실적을 양산 라인 조건에 1:1로 대입하지 않는다.
FAQ
Q. 검사 헤드를 여러 대 쓰면 합산 대역이 늘어나니 결국 대역이 문제 아닌가?
합산 대역이 늘어나는 것은 맞지만, 헤드별 링크가 분리되어 있으면 링크당 점유율은 변하지 않는다. 문제는 여러 헤드의 데이터를 한 추론기로 집선할 때 발생한다. 이 경우 집선 지점의 대역이 새 병목이 되고, 동시에 추론기 1대가 여러 헤드 분량을 처리해야 하므로 지연도 함께 악화된다. 헤드를 늘릴 때는 추론기를 함께 늘려 1:1로 묶는 구성이 두 제약을 동시에 피하는 기본형이며, 집선 구성을 택한다면 집선 지점의 대역·지연을 별도로 계산해야 한다. 자사 구성이 어느 쪽인지는 설비 사양서에서 확인이 필요하다.
Q. 3D 점군 정합에 0.35 s가 걸린다는 가정은 과한 것 아닌가?
과할 수도 부족할 수도 있다. 정합 시간은 프로파일 수, 보정 모델의 복잡도, 이동량 추정 방식에 좌우되며 공개된 벤치마크 값이 없어 가정값으로 둘 수밖에 없다(확인 필요). 다만 결론의 방향은 이 값에 둔감하다. 정합 시간을 0으로 두어도 3D의 지연 제약 증속 한계는 240 m/min이 되어 대역 한계 781 m/min보다 여전히 3배 이상 먼저 걸린다.
Q. 2D와 3D를 함께 쓰면 되지 않나?
실무에서 가장 흔한 구성이며 합리적이다. 다만 그 경우 이중 제약은 두 계통에 각각 적용되고, 두 검사 결과를 하나의 판정으로 합치는 시점에 동기화 지연이라는 세 번째 항이 추가된다. 본문은 단일 계통을 전제로 한 계산이므로, 혼합 구성에서는 동기화 항을 포함해 다시 산정해야 한다.
현장 적용 노트
| 체크 | 실행 방법 | 비고 |
|---|---|---|
| ☐ 검사 항목을 ‘높이 지배’와 ‘면해상도 지배’로 분류 | 현재 검출 대상 결함 목록을 두 칸으로 나누고 각 비중을 기록 | 이 분류가 3D 도입 타당성 판단의 출발점. 면해상도 지배가 섞이면 본문 결론이 뒤집힘 |
| ☐ 자사 데이터율 계산 | (폭 ÷ 면해상도) × (라인속도 ÷ 길이방향 피치) × 비트깊이 ÷ 8 로 byte/s 산출 | 표 1 형식으로 2D·3D를 나란히 놓을 것 |
| ☐ 링크 점유율과 택타임 점유율 병기 | 데이터율 ÷ 링크 대역, (정합+추론 시간) ÷ 구간 통과 시간을 각각 %로 기록 | 둘 중 큰 쪽이 실질 제약 |
| ☐ 증속 계획 대비 두 한계선 확인 | 향후 증속 목표 라인속도를 넣어 대역·지연 한계를 각각 계산 | 지연 한계가 먼저면 투자 대상은 링크가 아니라 추론 가속기 또는 헤드 분할 |
| ☐ 광 링크 도입 근거 재확인 | 제안서의 도입 근거가 ‘대역 확보’인지 ‘전송 거리·노이즈 내성’인지 확인 | 근거가 대역이면 위 계산으로 반증 가능. 배치·보전 동선이 진짜 이득인 경우가 많음 |
| ☐ 추론 지연 실측 조건 합의 | 공급사 데모 시 자사 라인속도·구간 길이·배치 크기를 그대로 적용해 측정 | 데모 조건과 양산 조건이 다르면 지연 수치는 의미 없음 |
각주
[1] 택타임(Takt Time): 가용가동시간 ÷ 고객요구수량. 본문에서는 검사 단위 구간이 헤드를 통과하는 시간을 검사 공정의 택타임 예산으로 다룬다. 사이클타임(Cycle Time)·FPY와 혼용하지 않는다.
[2] 버(Burr): 절단·타발 공정에서 모재 가장자리에 남는 돌출부. 전극에서는 분리막 관통에 의한 내부 단락 위험과 직결된다.
[3] AOI(Automated Optical Inspection, 자동 광학 검사): 카메라와 조명으로 제품 표면을 촬영해 결함을 판정하는 검사 방식.
출처: RoboticsTomorrow, “Five Trends Set to Define Machine Vision Heading Into 2027″(BitFlow/Advantech, 2026-09-15), “VISION 2026 surpasses exhibitor record and leads the way”(2026-09-14). 선행기술 참고 특허(최근 7일 기준 신규 특허가 없어 30일로 확장 검색했으나 해당 구간에서도 신규 공개 건이 확인되지 않아 일반 선행기술로만 인용): US20230349834A1(Electrode Sheet Defect Detection System), FR3125596B1(Electrode defect detection method and system), US20150354953A1(Laser triangulation sensor and method of measurement with laser triangulation sensor), US5654800A(Triangulation-based 3D imaging and processing method and system).
측정·산정 조건: 전극 폭 300 mm, 라인속도 80 m/min, 검사 구간 1,000 mm, 2D 면해상도 20 μm·8 bit, 3D 면해상도 50 μm·피치 100 μm·16 bit, 링크 CXP-12 단일(12.5 Gbit/s), 추론 파이프라인 3D 0.60 s·2D 0.65 s는 전부 가정값이다. 온도·습도·표본 수 등 측정 환경은 특정하지 않았다. 실측 검증 없이 설비 사양 확정에 인용하지 않는다.
이번 호 다른 기사
ESS NEOFAB WEEKLY No.01 · 리서치 기준기간 2026-09-10 ~ 2026-09-17
- 스테이션 블록이 62 MWh로 커지면, 줄어드는 것은 셀이 아니라 시운전 공수다 (2026-09-17 발행)
- 신설이 막히면 증산은 OEE 안에서만 나온다 — 세 요소의 한계 증산 비교 (2026-09-18)


댓글 3개
핑백 :
핑백 :
핑백 :