본문으로 바로가기
Ess-neofab

ESS·배터리 라인과 시스템 관점의 공정 기록

  • 한국어
  • English
  • 홈
  • 공정
  • 시스템
  • 인터페이스
  • Traceability
  • 뉴스·동향
  • 소개
  • 문의
  • 한국어
  • English
  • 홈
  • 공정
  • 시스템
  • 인터페이스
  • Traceability
  • 뉴스·동향
  • 소개
  • 문의

카테고리

  • Traceability (22)
  • 공정 (36)
  • 뉴스·동향 (20)
  • 시스템 (32)
  • 인터페이스 (31)

최근 글

  • 셀은 제때 나왔는데 LG엔솔 ESS 매출은 계획의 94 %였다2026년 10월 29일
  • CT 장비값 10.3% 감소로 읽는 삼성SDI 미국 3호 라인2026년 10월 22일
  • ACC 셀 500만 개, 명판 용량으로는 몇 달 분량일까2026년 10월 15일
  • 160 MW 배터리 시운전 6주, 기준선이 3배와 4.17배로 갈린다2026년 10월 8일
  • 하루 두 번 충·방전은 하루의 106.8 %, 잔존율 구간이 셀 물량을 1.47 GWh 가른다2026년 10월 1일
  • Battwoo의 EV 배터리 재사용 — 합격선 80 %와 퇴역 분포가 겹치면 병목은 입고 선별이다2026년 9월 30일
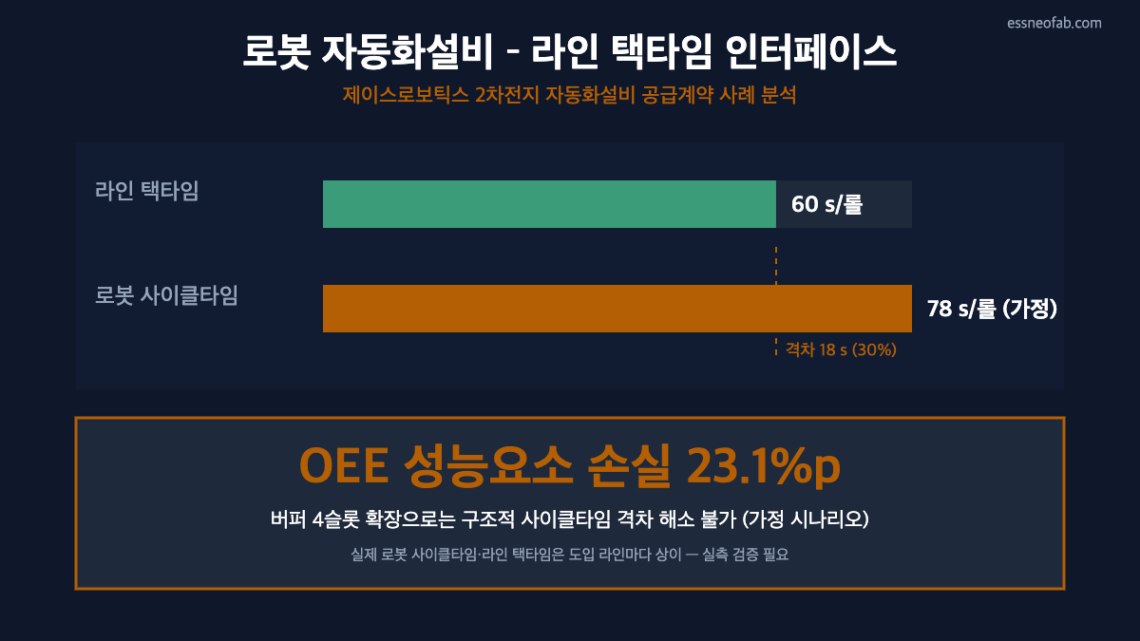
  • 로봇 자동화설비 사이클타임 78초와 라인 택타임 60초 격차, OEE 성능요소 손실 23.1%p를 보여주는 막대그래프
    공정,  인터페이스

    로봇 자동화설비 도입, 라인 택타임과의 인터페이스는 어디서 깨지는가

    2026년 9월 2일 /

    2026년 9월 2일 제이스로보틱스가 공시한 332억 6천만원 규모의 2차전지 제조 로보틱스 자동화설비 공급계약은, 신규 로봇 설비가 기존 R2R 라인에 접속되는 순간 발생하는 사이클타임-택타임 격차 문제를 재조명한다. 본고는 로봇 자동화설비 1사이클이 라인 택타임을 초과하는 가정 시나리오를 산정해, 버퍼 어큐뮬레이션 설계가 흡수할 수 있는 변동성의 범위와 흡수할 수 없는 구조적 격차를 구분한다. 분석 결과 버퍼는 마이크로스탑 수준의 변동만 흡수하며, 로봇 사이클타임이 택타임을 상회하는 구조적 격차는 OEE 성능요소 손실로 직결되어 버퍼 확장이 아닌 로봇 사양·배치 재검토가 필요하다는 결론에 도달한다. 이는 산정 시나리오이므로 실측 검증이 반드시 필요하다.
    더 보기
    ESS-neofab 댓글이 없습니다

    당신이 좋아할 만한

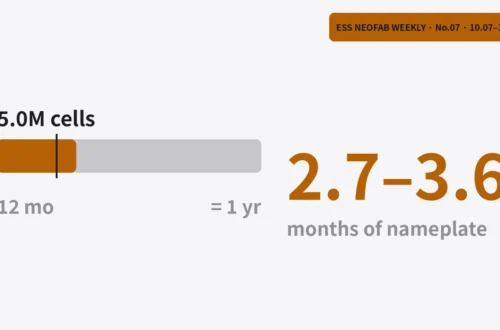
    셀 500만 개가 명판 용량 1년치 12개월 막대에서 2.7~3.6개월에 해당함을 보여 주는 대표 이미지

    ACC 셀 500만 개, 명판 용량으로는 몇 달 분량일까

    2026년 10월 15일
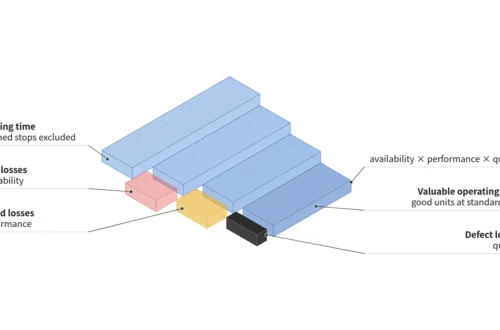
    부하시간에서 정지·속도·불량 손실을 차례로 덜어 내는 반투명 블록 계단과 OEE 식 라벨을 단 등각 투상 개념도

    가용성·성능·품질이 모두 80 %면 OEE는 51.2 % — 설비종합효율 계산법

    2026년 9월 25일
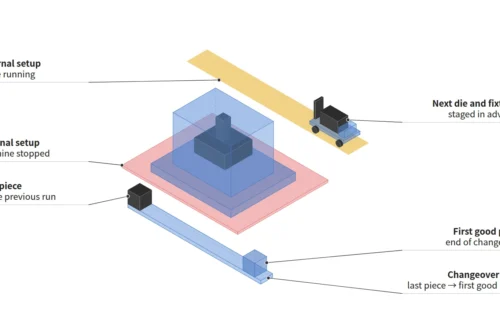
    설비 정지 중 내부 작업과 가동 중 외부 작업으로 나뉜 체인지오버, 마지막 개체와 첫 양품을 표시한 등각 투상 개념도

    체인지오버는 계획 정지일까, 가용성 손실일까 — 정의에 따라 OEE가 달라진다

    2026년 9월 25일
© 2026 Ess-neofab · ESS·배터리 라인과 시스템 관점의 공정 기록
  • 소개
  • 문의
  • 개인정보처리방침
  • 면책조항
Ashe 테마: WP Royal.
This page is also available in English. Read in English →