로봇 자동화설비 도입, 라인 택타임과의 인터페이스는 어디서 깨지는가
초록
초록. 2026년 9월 2일 제이스로보틱스가 공시한 332억 6천만원 규모의 2차전지 제조 로보틱스 자동화설비 공급계약은, 신규 로봇 설비가 기존 R2R(Roll-to-Roll) 라인에 접속되는 순간 발생하는 사이클타임(Cycle Time)1-택타임(Takt Time)2 격차 문제를 재조명한다. 본고는 로봇 자동화설비 1사이클이 라인 택타임을 초과하는 가정 시나리오를 산정해, 버퍼(Buffer)3 어큐뮬레이션 설계가 흡수할 수 있는 변동성의 범위와 흡수할 수 없는 구조적 격차를 구분한다. 분석 결과 버퍼는 마이크로스탑(순간 정지) 수준의 변동만 흡수하며, 로봇 자체 사이클타임이 택타임을 상회하는 구조적 격차는 OEE4 성능요소 손실로 직결되어 버퍼 확장이 아닌 로봇 사양·배치 재검토가 필요하다는 결론에 도달한다. 이는 랩·파일럿 검증이 아닌 산정 시나리오이므로, 실제 도입 시 로봇 사이클타임 실측값에 따른 재검증이 반드시 필요하다.
1. 로봇 자동화설비 도입, 택타임과의 접속점에서 무엇이 깨지는가
결론부터 말하면, 로봇 자동화설비를 기존 R2R 라인에 통합할 때 실무에서 가장 먼저 확인해야 할 변수는 로봇의 정격 사이클타임이 라인 택타임 이하인지 여부다. 이 확인이 누락되면 버퍼 슬롯을 아무리 늘려도 OEE 성능요소 손실은 해소되지 않는다. 이는 버퍼가 “일시적 변동 흡수 장치”이지 “구조적 처리량 격차 해소 장치”가 아니라는, 라인 설계의 기본 원칙이 로봇 통합 국면에서 재차 확인되는 사례다.
(Situation) 2026년 9월 2일 제이스로보틱스는 2차전지 제조공정용 로보틱스 자동화설비를 해외 고객사에 332억 6천만원 규모로 공급하는 계약을 공시했다. 계약기간은 2026년 9월 1일부터 2027년 8월 31일까지이며, 계약상대방은 영업비밀 보호를 이유로 비공개다. (Complication) 그러나 공시 자료에는 로봇의 정격 사이클타임, 대상 라인의 택타임, 두 값 사이의 버퍼 설계 사양이 전혀 포함되지 않는다. (Question) 로봇 자동화설비가 기존 라인에 접속될 때, 이 격차는 실제로 라인 전체 처리량에 어떤 영향을 미치는가. (Answer) 본고는 목표 스펙을 가정 시나리오로 설정해 이 문제를 구체적 수치로 검증한다.
2. 이차전지 R2R 라인 로봇 자동화설비 도입 동향
제이스로보틱스(구 제이스텍)는 2026년 3월 사명을 변경하며 반도체 장비 중심에서 바이오·2차전지 등 전산업 로보틱스 자동화 사업으로 전환을 선언한 바 있다. 이번 공급계약은 직전 매출액(306억 6,105만원) 대비 108.48%에 해당하는 규모로, 2차전지 제조공정 로보틱스 자동화 수요가 개별 설비업체 매출 구조를 흔들 만큼 확대되고 있음을 보여준다.
같은 시기 피엔티는 인도 전극공정 장비 수주를 확대해 상반기 수주잔고가 약 1조 5,000억원까지 늘었으며, 타타그룹 계열 아그라타스(Agratas) 등이 신규 고객사로 파악됐다. 반면 배터리 장비기업 31곳의 2025년 실적을 보면 매출 증가 기업은 6곳에 그치고 25곳은 감소해, 라인 자동화 투자가 업계 전반이 아니라 특정 공정·특정 고객사에 집중되는 양상이 뚜렷하다. 로봇 자동화설비 발주가 늘어나는 국면일수록, 개별 라인 단위에서 로봇-라인 인터페이스 설계의 정합성 검증이 후순위로 밀릴 위험이 커진다는 점을 실무적으로 짚어둘 필요가 있다.
3. 사이클타임-택타임 인터페이스 산정 시나리오
확인 필요: 아래 수치는 공개된 계약 사양이 아니라, 로봇 자동화설비를 기존 R2R 라인 후단(권취-포장 인터페이스)에 통합하는 상황을 가정해 essneofab이 임의로 설정한 목표 시나리오다. 실제 로봇 사이클타임·라인 택타임은 설비·계약마다 상이하므로, 아래 계산은 인터페이스 설계 논리를 보이기 위한 참고치이며 실측 검증이 반드시 필요하다.
| 변수 | 값(가정) | 산출 근거 |
|---|---|---|
| 고객요구수량 | 1,200 롤/일 | 3교대 가정 |
| 가용가동시간 | 72,000 s/일(20 h) | 가동률 83.3% 반영 가정 |
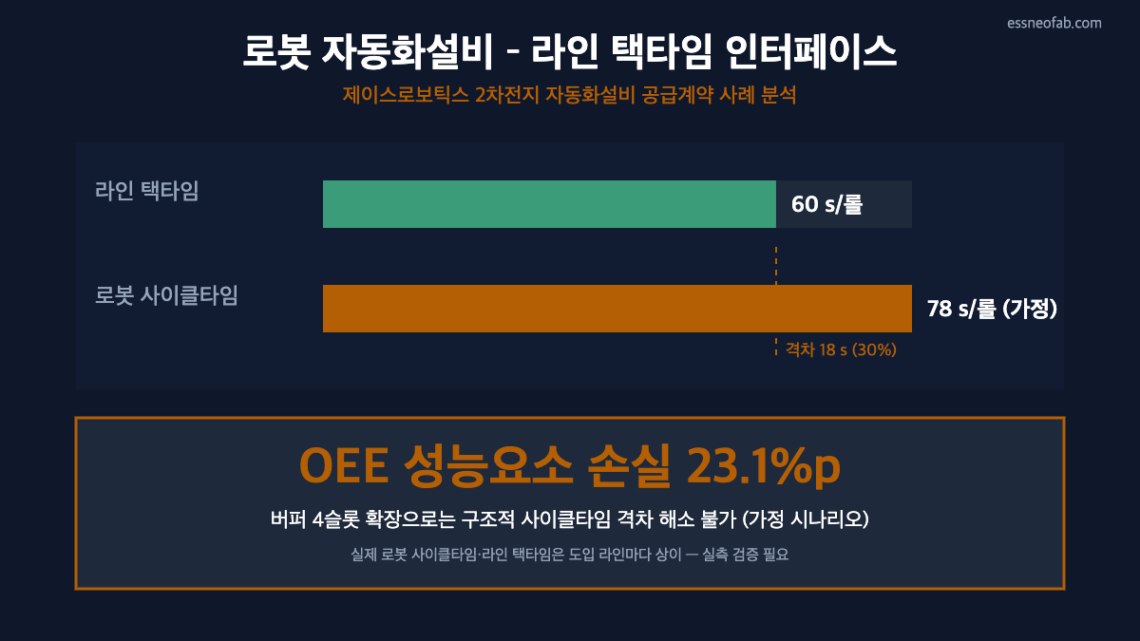
| 택타임 | 60 s/롤 | 72,000 s ÷ 1,200롤 |
| 로봇 자동화설비 사이클타임 | 78 s/롤 | 가정(계약 스펙 비공개) |
| 실제 가능 처리량 | 923 롤/일 | 72,000 s ÷ 78 s (목표 대비 -23.1%) |
| OEE 성능요소 손실 | 23.1%p | 1 – (60÷78) |
버퍼 설계로 이 격차를 흡수할 수 있는지 별도로 검증해야 한다. 그리핑 실패 재시도 등 마이크로스탑이 시간당 4회, 평균 32 s 발생한다고 가정하면 시간당 총 정지시간은 128 s이며, 이를 택타임(60 s) 기준으로 환산한 필요 버퍼 슬롯은 128÷60≈2.13개, 안전마진을 더하면 4슬롯 수준이다. 그러나 이 버퍼는 마이크로스탑처럼 순간적이고 확률적인 지연만 흡수할 뿐, 로봇 사이클타임(78 s)이 택타임(60 s)을 구조적으로 18 s(30%) 초과하는 격차 자체는 흡수하지 못한다. 버퍼 슬롯을 아무리 늘려도 로봇이 처리할 수 있는 상한은 시간당 60,000÷78 s이므로, 결국 라인 전체 처리량은 로봇 사이클타임에 종속된다.
따라서 이 가정 시나리오에서 도출되는 시사점은, 로봇 자동화설비 사양 검토 단계에서 정격 사이클타임이 택타임 이하인지를 우선 확인하고, 만약 초과한다면 버퍼 확장이 아니라 로봇 병렬 배치(2대 분산) 또는 듀얼 그리퍼(Gripper)5 채택으로 사이클타임 자체를 단축하는 방향으로 접근해야 한다는 것이다. 이 결론은 산정 시나리오에 기반한 것으로, 실제 도입 라인에서는 로봇 벤더가 제시하는 실측 사이클타임과 라인 택타임을 교차 검증한 뒤 버퍼·병렬화 여부를 재확정해야 한다.
4. 동향 스냅샷
엘앤에프의 LFP 전담 자회사 엘앤에프플러스는 대구 달성군 국가산업단지 2단계 부지에 공장을 준공하고, 2026년 3분기 말 연 3만t 규모 LFP 양극재 양산에 돌입한다(2027년 상반기까지 총 6만t 목표, 투자 3,382억원). 이는 본고 3절의 압축밀도-캘린더링 인터페이스를 다룬 과거 글(#223)과는 별개의 신규 라인 가동 사안으로, 라인 가동 초기 로봇·자동화설비 접속 검증이 동반되는지는 별도 확인이 필요하다.
특허 통계 측면에서는 한국 국적 출원인의 전고체 배터리 특허출원이 2004년 45건에서 2023년 1,044건으로 연평균 18% 증가해, 중국(33.6%)에 이어 세계 2위 증가율을 기록했다. 최근 3년(2021~2023) 기준으로는 삼성SDI(51.7%)·LG에너지솔루션(50.8%)이 증가율 1·2위를 차지해, 소재·셀 단위 특허 경쟁이 라인 자동화 투자와 별개 축으로 가속되고 있음을 보여준다.
5. 결론 및 시사점
로봇 자동화설비 도입은 개별 로봇의 성능 스펙만으로 판단할 수 없으며, 반드시 접속 대상 라인의 택타임과의 관계 속에서 검증되어야 한다. 본고의 산정 시나리오는 사이클타임이 택타임을 30% 초과하는 경우 버퍼 슬롯 확장만으로는 OEE 성능요소 손실 23.1%p를 해소할 수 없음을 보였다. 이는 선행기술로 확인되는 로봇-컨베이어 동기화 특허(EP1110854B1)와 버퍼링 컨베이어 특허(US12059803B2)가 공통적으로 전제하는 원칙 — 동기화 대상이 되는 두 시스템의 처리율이 근본적으로 정합해야 한다는 것 — 과도 일치한다.
배터리모듈 그리핑·도킹 관련 특허(US20160368464A1), 그리퍼 삽입력 제어 특허(EP2932552A1), 이송로봇 배터리 상하차 특허(WO2021227993A1)는 로봇-소재 접촉 인터페이스의 정밀도를 다루지만, 이들 역시 로봇 사이클타임 자체가 상위 공정 택타임과 정합한다는 전제 위에서만 유효하다. 라인 설계자는 로봇 벤더의 사양서에서 정격 사이클타임을 반드시 확인하고, 택타임 대비 여유율(가능하면 10~15% 이상)을 확보한 상태에서 버퍼를 보조 수단으로 설계해야 한다.
FAQ
Q. 버퍼 슬롯을 충분히 늘리면 로봇 사이클타임 초과 문제도 결국 해소되지 않는가?
A. 아니다. 버퍼는 유한한 저장 공간이므로 사이클타임 격차가 구조적으로 지속되면 버퍼는 결국 가득 차 라인 전체가 로봇 처리율에 종속된다. 버퍼는 마이크로스탑처럼 확률적이고 일시적인 변동만 흡수할 수 있으며, 이는 대기행렬 이론의 기본 전제(도착률이 처리율을 지속적으로 초과하면 대기열이 발산한다)와 동일하다.
현장 적용 노트
| 확인 항목 | 실행 방법 | 기준 |
|---|---|---|
| 로봇 정격 사이클타임 확인 | 벤더 사양서·FAT 실측 데이터 요청 | 택타임 대비 10~15% 이상 여유 확보 |
| 택타임 재계산 | 가용가동시간 ÷ 고객요구수량으로 재산정 | 고정정의 준수(사이클타임과 혼용 금지) |
| 마이크로스탑 이력 수집 | 1주일 이상 정지 로그 수집 후 빈도·평균시간 산출 | 버퍼 슬롯 수 = (빈도×평균정지시간)÷택타임, 안전마진 반영 |
| 구조적 격차 여부 판단 | 사이클타임>택타임이 지속되는지 30분 이상 연속 관측 | 지속 시 버퍼 확장 대신 로봇 병렬화·듀얼그리퍼 검토 |
각주
1. 사이클타임(Cycle Time): 설비 1대가 제품 1단위를 처리하는 데 걸리는 실제 소요시간.
2. 택타임(Takt Time): 가용가동시간을 고객요구수량으로 나눈 값으로, 고객 수요를 맞추기 위해 허용되는 단위당 최대 처리시간. 사이클타임과 혼용 금지.
3. 버퍼(Buffer): 공정 간 처리속도 차이를 흡수하기 위한 임시 재고·대기 공간.
4. OEE(Overall Equipment Effectiveness): 가용성×성능×품질로 산출되는 설비종합효율.
5. 그리퍼(Gripper): 로봇 팔 말단에서 대상물을 파지·이송하는 엔드이펙터.


당신이 좋아할 만한
라인에 심는 AI 비전검사 게이트: OEE·택타임 설계 변수 재정의
레이저 노칭 사이클타임과 라인 택타임의 인터페이스 — 디이엔티 오하이오 공급계약이 보여주는 헤드 수 산정 문제